问题1:四轴飞行器程序——基础功能使用说明
本文最后更新时间:2026.8.25
版本说明
本文以“四轴飞行器程序-V1.0”版本为例进行讲解,相关程序可以在“四轴飞行器入门教程资料/程序源码/出厂测试程序”目录下找到。
四轴说明
1. 四轴主界面。
将OLED模块插在四轴的排座上,打开四轴电源开关,屏幕上默认显示四轴主界面,主界面如下图所示。
在飞行过程中,建议拔掉OLED模块,一方面可以减重,另一方面防止屏幕摔坏。
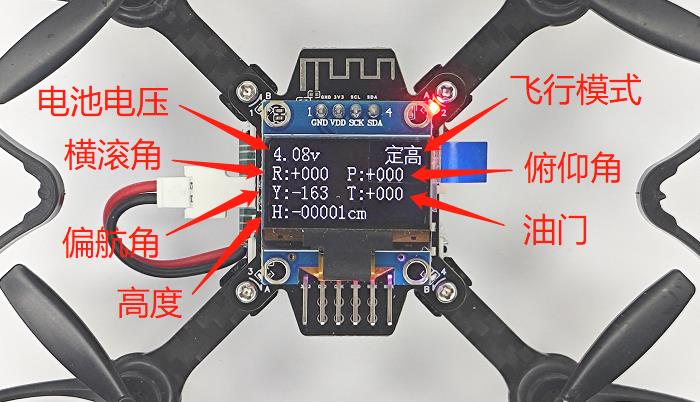
四轴主界面展示
其中,左上角显示的是电池电压值,电池充满电是4.2V,飞行到2.8V时,程序控制四轴自动降落,降落后,电池电压会回升一些。
右上角显示的是飞行模式,有“自稳”、“定高”和“定点”三种。
自稳模式:程序只维持飞机姿态平稳,需要手动控制油门和位置,操作比较困难。
定高模式:在自稳模式的基础上,加入了气压计自动控制高度,可以维持高度基本不变,需要手动控制位置,操作比较简单,是最常用的模式。
定点模式:在自稳模式的基础上,加入了激光测距定高和光流定点,可以维持高度和水平位置都基本不变,需要插上激光+光流模块,只能在低空使用,如果飞的过高,程序会自动切换到定高模式。
屏幕下方显示的是飞机的各项参数,R(Roll)是横滚角,P(Pitch)是俯仰角,Y(Yaw)是偏航角,T(Throttle)是油门,H(Height)是高度。
2. 四轴按键
四轴上有2个按键,如下图所示。
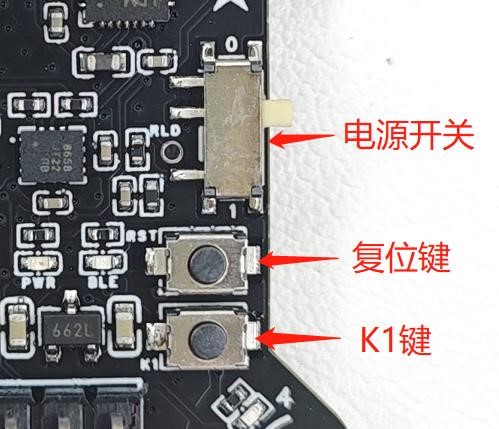
四轴按键展示
复位键连接到STM32芯片的RST引脚,按下此按键可以让STM32复位。
K1键为自定义功能按键,在测试程序中,长按K1键可以进入调试模式,调试模式的详细讲解请移步至问题2查看。
遥控器说明
1. 遥控器主界面
打开遥控器电源开关,按K10进入主界面,主界面如下图所示。

遥控器主界面展示
其中,主界面左上角图标显示信号强度,信号强度的范围是无信号、一格信号、两格信号和三格信号。注意:只有四轴和遥控器都进入主界面时,才能显示信号强度,如果四轴或遥控器不处于主界面,即使两者都上电了,也会显示无信号。
主界面下方默认显示两个摇杆值。其中,LH(Left Horizontal)表示左摇杆横向值,LV(Left Vertical)表示左摇杆纵向值,RH(Right Horizontal)表示右摇杆横向值,RV(Right Vertical)表示右摇杆纵向值,摇杆值的范围是-100~100。
单击K9按键,可以切换遥控器界面,接收四轴返回的状态值并显示,显示的内容与四轴主界面相同。
2. 遥控器按键
遥控器按键功能,如下图所示。
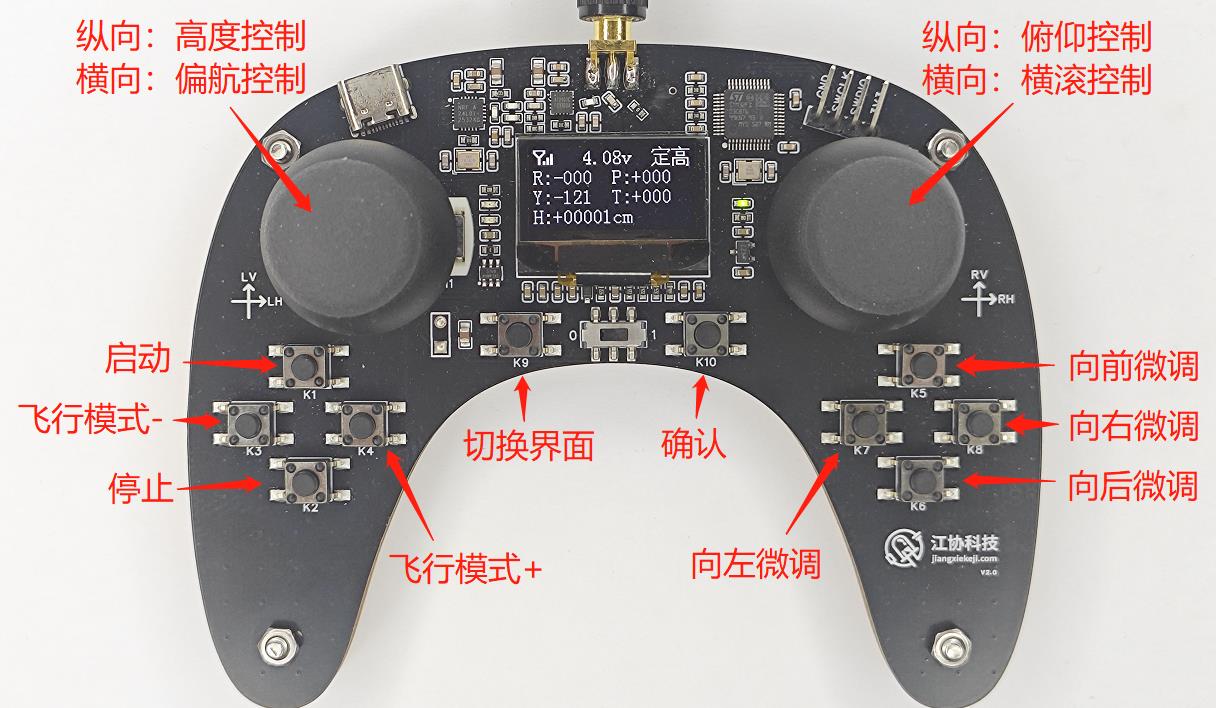
遥控器按键功能展示
操作流程
1. 将四轴水平放置在地面,打开四轴和遥控器电源开关,遥控器显示有信号,表示通信正常。
2. 按遥控器K3或K4按键,选择飞行模式,下面以定高模式为例。
3. 按遥控器K1按键,四轴四个角的灯亮起,表示就绪,随后上推遥控器左摇杆,四轴起飞。
4. 左摇杆纵向控制高度,左摇杆横向控制偏航,右摇杆纵向控制俯仰,右摇杆横向控制滚转,尽量使机尾对准自己以方便操作。
5. 四轴悬停时,若有偏飞现象,可按遥控器K5、K6、K7、K8进行微调。
6. 左摇杆下推到底,落地后直到四个角的灯熄灭,降落完成,或者直接按K2停止程序,用手接住四轴,快速降落。
7. 在任何紧急情况下,按遥控器K2按键,直接停止程序和电机。
LED说明:左上LED1闪烁表示处于自稳模式,右上LED2闪烁表示处于定高模式,左下LED3闪烁表示处于定点模式,右下LED4闪烁表示电池电量不足。
< 返回